เรื่องเล่าจากสาย Serial ตอนที่ 2: RS-232 ภาษาใจของโลกฮาร์ดแวร์ ที่ Maker ยุคนี้ยังต้องใช้
Serial communication
Hightlight
RS-232 หรือ TIA-232 คือมาตรฐานการสื่อสารอนุกรมคลาสสิกที่กำหนดพอร์ต DB9 และระดับแรงดันไฟฟ้าแบบพิเศษ ต่างจาก TTL/CMOS ทั่วไปอย่างบอร์ดไมโครคอนโทรลเลอร์ (0V/3.3V/5V) โดย RS-232 ใช้แรงดันไฟช่วงกว้างคือ -3V ถึง -15V แทนสถานะ “1” (Logic High/Mark) และ +3V ถึง +15V แทนสถานะ “0” (Logic Low/Space) ด้วยช่วงแรงดันที่กว้างและลบ-บวกชัดเจนนี้เองที่ทำให้สัญญาณทนทานต่อการรบกวนได้สูง เสถียร ไม่ต้องพึ่งพาไดรเวอร์ซับซ้อน กลายเป็นมาตรฐานอมตะที่สาย DIY และ Maker ยังคงต้องใช้เชื่อมต่อฮาร์ดแวร์จริงในปัจจุบัน
หากคุณเคยเปิดเคสคอมพิวเตอร์รุ่นเก่า หรือทำงานกับอุปกรณ์ในโรงงานอุตสาหกรรม คุณอาจเคยพบขั้วต่อ D-Sub 9 พิน (DB9) ที่มีลักษณะคุ้นตา ขั้วต่อนี้มักใช้กับการสื่อสารผ่าน RS-232 ซึ่งเป็นมาตรฐานการสื่อสารข้อมูลแบบอนุกรม (Serial Communication) แม้จะถูกพัฒนาขึ้นมาหลายสิบปีแล้ว แต่ RS-232 ก็ยังคงมีบทบาทสำคัญในงานอุตสาหกรรมและการเชื่อมต่ออุปกรณ์ฮาร์ดแวร์จนถึงปัจจุบัน
RS-232 คืออะไร? (ฉบับเข้าใจง่ายใน 1 นาที)
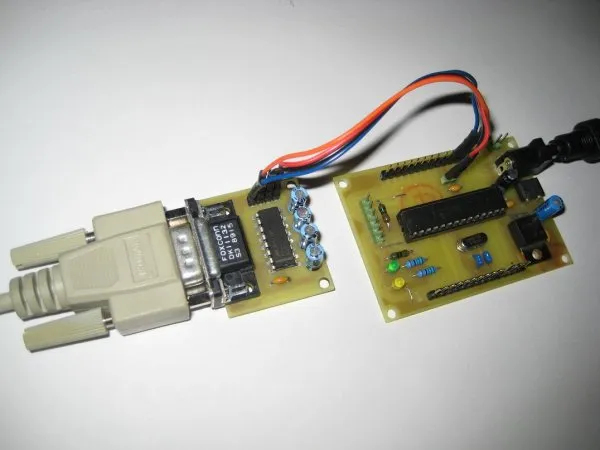
ชื่อ RS-232 ย่อมาจาก “Recommended Standard 232” ถือเป็น “ข้อตกลงร่วมกัน” ที่กำหนดขึ้นเพื่อให้ dispositivos ต่างๆ สามารถคุยกันรู้เรื่องผ่านสายสัญญาณอนุกรม
โดยมาตรฐานนี้ไม่ได้กำหนดแค่เรื่องพอร์ตหรือสายเคเบิลภายนอกเท่านั้น แต่ยังลงลึกไปถึง ตัวแปรทางไฟฟ้า (Electrical Characteristics) เช่น ระดับแรงดันไฟที่ใช้นับเป็นเลข 0 และ 1 รวมถึง คุณลักษณะทางกายภาพ (Physical Characteristics) ของสายส่งสัญญาณ เพื่อให้มั่นใจว่าอุปกรณ์จากคนละผู้ผลิตจะส่งผ่านข้อมูลหากันได้อย่างแม่นยำ ไม่รวนกลางทาง
เกร็ดน่ารู้: ชื่อจริงของ RS-232 ที่คนส่วนใหญ่อาจไม่เคยเรียก
แม้คำว่า “RS-232” จะติดปากวิศวกรและสาย DIY ทั่วโลก แต่ในทางทางการหรือในเอกสารสเปกระดับสากล มาตรฐานนี้ถูกเปลี่ยนชื่อเรียกอย่างเป็นทางการว่า TIA-232 ((Telecommunications Industry Association)
ทำไม RS-232 ถึงยังไม่หายไปไหน?
ในยุคที่ USB และ Wi-Fi ครองเมือง หลายคนอาจคิดว่า RS-232 น่าจะกลายเป็นวัตถุโบราณไปแล้ว แต่ความจริงกลับตรงกันข้าม:
- ความชัวร์และเสถียรสูง: ไม่ต้องพึ่งพาไดรเวอร์ที่ซับซ้อน ปราศจากขั้นตอน Handshake ที่ยุ่งยาก ส่งข้อมูลตรงไปตรงมา
- ความทนทานต่อการรบกวน: ด้วยระดับแรงดันไฟที่กว้างกว่าเทคโนโลยีใหม่ๆ ทำให้ RS-232 ทนทานต่อสัญญาณรบกวนในโรงงานอุตสาหกรรมได้ดีเยี่ยม
- มาตรฐานคู่บ้านคู่เมือง: ตู้ PLC, เครื่องจักร CNC, เซิร์ฟเวอร์ และอุปกรณ์วัดทางอิเล็กทรอนิกส์จำนวนมาก ยังคงใช้ RS-232 เป็นช่องทางสื่อสารหลักในการปรับแต่งระบบ (Configuration) และดึงข้อมูลวิเคราะห์
พัฒนาการของขั้วต่อ RS-232 จาก DB25 สู่ DB9
ในการเชื่อมต่อสื่อสารผ่านมาตรฐาน RS-232 ขั้วต่อ (Connector) ที่เราพบเห็นกันเป็นประจำจะมีอยู่ 2 รูปแบบหลักๆ คือ DB9 และ DB25 ซึ่งทั้งคู่ถูกออกแบบมาให้มีลักษณะเป็นรูปตัว D (D-sub) เพื่อป้องกันการเสียบขั้วต่อผิดฝั่ง โดยมีทั้งรูปแบบหัวผู้ (Male) และหัวเมีย (Female)
ทำไม DB9 ถึงกลายเป็นตัวเลือกยอดนิยมในปัจจุบัน?
แต่เดิมขั้วต่อแบบ 25 พิน (DB25) เคยเป็นมาตรฐานหลักในยุคแรกเริ่ม ทว่าเมื่อเทคโนโลยีพัฒนาขึ้น วงการอิเล็กทรอนิกส์และอุตสาหกรรมก็เริ่มเปลี่ยนมาใช้ DB9 (ขนาด 9 พิน) กันอย่างแพร่หลาย ด้วยเหตุผลสำคัญดังนี้:
- ประหยัดพื้นที่ (Smaller Footprint): มีขนาดกะทัดรัด เหมาะกับอุปกรณ์ยุคใหม่ที่มีพื้นที่หน้าแผ่นวงจร (PCB) หรือตัวเคสจำกัด
- คุ้มค่าและประหยัดต้นทุน: งานส่งข้อมูลทั่วไปส่วนใหญ่ใช้สายสัญญาณพื้นฐานเพียงไม่กี่พิน (เช่น TXD, RXD, GND) ทำให้การใช้ขั้วต่อ 25 พินเกินความจำเป็นและเพิ่มต้นทุนโดยไม่จำเป็น
ด้วยเหตุนี้ ขั้วต่อ DB9 จึงกลายมาเป็นมาตรฐานสากลที่ครองใจทั้งฝั่งผู้ผลิตและวิศวกรในการนำไปใช้งานจริงจนถึงปัจจุบัน
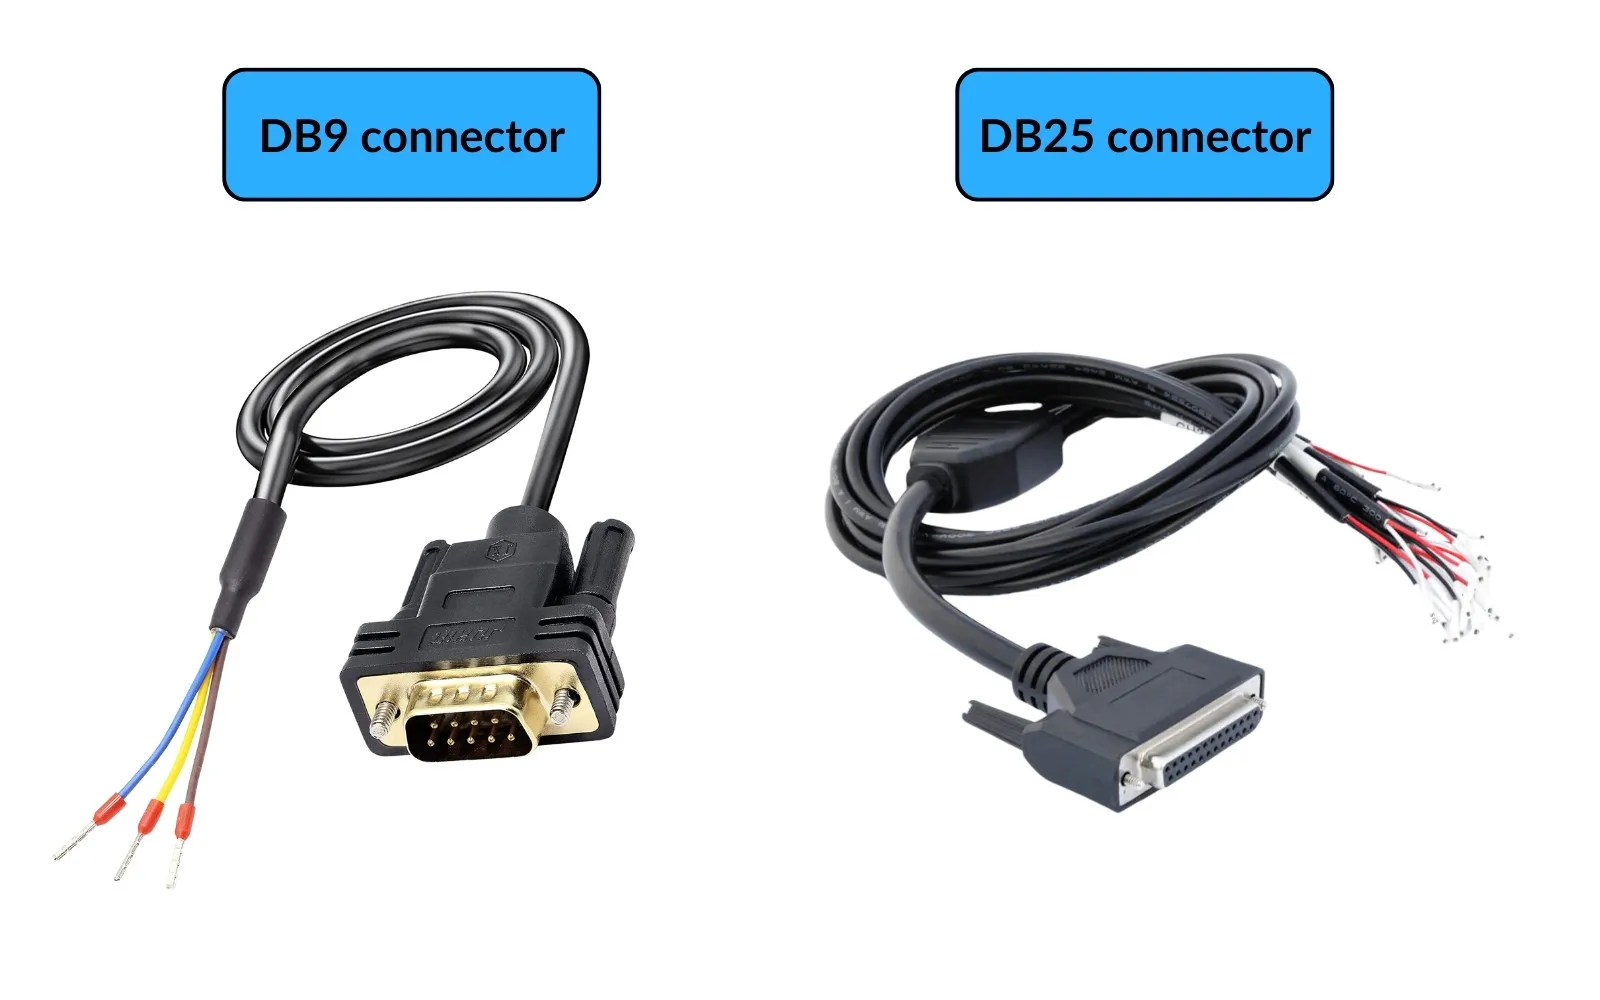
ทำความรู้จัก Pinout ของ RS-232
ขั้วต่อ DB9 เป็นขั้วต่อที่พบได้บ่อยในการสื่อสารผ่าน RS-232 การทำความเข้าใจตำแหน่งและหน้าที่ของขาสัญญาณแต่ละขา (Pinout) จึงเป็นสิ่งสำคัญสำหรับวิศวกรและผู้ที่สนใจงานอิเล็กทรอนิกส์ เพื่อให้สามารถเชื่อมต่อสายสัญญาณได้อย่างถูกต้อง ลดข้อผิดพลาดในการต่อวงจร และป้องกันปัญหาจากการกำหนดทิศทางสัญญาณไม่ถูกต้อง
รายละเอียดและหน้าที่ของขา DB ทั้ง 9
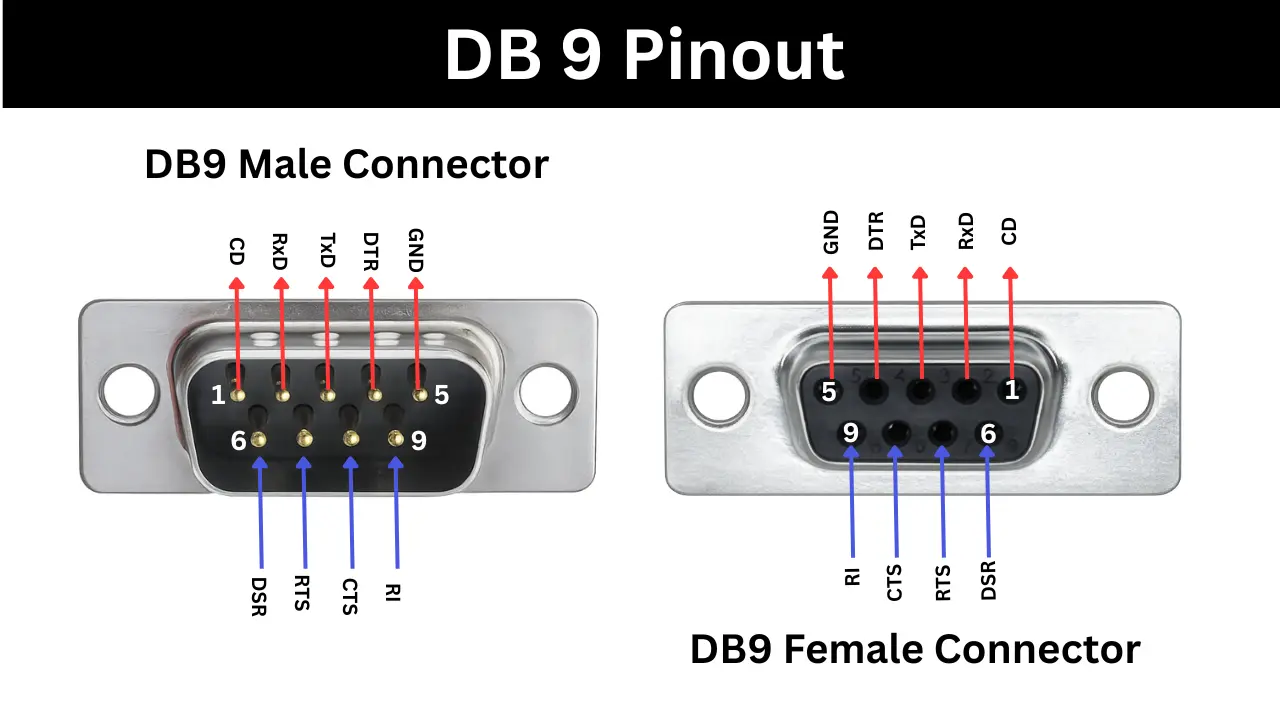
ขั้วต่อ DB9 สำหรับ RS-232 มีขาสัญญาณทั้งหมด 9 ขา โดยแบ่งหน้าที่หลักออกเป็น 3 กลุ่ม ได้แก่ สัญญาณรับ-ส่งข้อมูล (Data Signals), สัญญาณควบคุมการสื่อสาร (Handshaking Signals) และสายอ้างอิงทางไฟฟ้า (Ground) ดังนี้
- CD/DCD (Carrier Detect): ขาตรวจจับคลื่นพาหะ ใช้แจ้งว่าโมเด็มตรวจพบสัญญาณจากอุปกรณ์ปลายทางแล้ว
- RxD (Receive Data): ขารับข้อมูล ใช้รับข้อมูลอนุกรมที่ส่งมาจากอุปกรณ์อีกฝั่ง
- TxD (Transmit Data): ขาส่งข้อมูล ใช้ส่งข้อมูลอนุกรมจากอุปกรณ์ต้นทางไปยังอุปกรณ์ปลายทาง
- DTR (Data Terminal Ready): ขาแสดงความพร้อมของอุปกรณ์ฝั่ง Data Terminal เพื่อแจ้งว่าอุปกรณ์พร้อมทำงานหรือเริ่มต้นการสื่อสาร
- GND (Signal Ground): ขาสัญญาณกราวด์ ทำหน้าที่เป็นจุดอ้างอิงแรงดันไฟฟ้าระหว่างอุปกรณ์ทั้งสองฝั่ง เพื่อให้สามารถรับส่งข้อมูลกันได้อย่างถูกต้อง โดยไม่ใช่สายดินสำหรับป้องกันไฟฟ้าดูด
- DSR (Data Set Ready): ขาแจ้งความพร้อมจากอุปกรณ์ฝั่ง Data Set เช่น โมเด็ม เพื่อบอกว่าอุปกรณ์พร้อมทำงาน
- RTS (Request to Send): ขาร้องขอส่งข้อมูล ใช้แจ้งอุปกรณ์อีกฝั่งว่าต้องการเริ่มส่งข้อมูล โดยอาจใช้ร่วมกับ CTS เพื่อควบคุมการไหลของข้อมูล
- CTS (Clear to Send): ขาให้ส่งข้อมูล ใช้แจ้งกลับไปยังฝั่งส่งว่าสามารถส่งข้อมูลได้ตามเงื่อนไขการควบคุมการสื่อสาร
- RI (Ring Indicator): ขาแจ้งเตือนสายเรียกเข้า มักใช้กับโมเด็มเพื่อแจ้งว่ามีสายเรียกเข้าจากระบบโทรศัพท์
การเชื่อมต่อสาย RS-232
RS-232 เป็นการเชื่อมต่อแบบจุดต่อจุด (Point-to-Point) หมายถึง การเชื่อมต่อระหว่างอุปกรณ์ 2 ฝั่ง โดยฝั่งหนึ่งทำหน้าที่ส่งข้อมูล (Driver) และอีกฝั่งทำหน้าที่รับข้อมูล (Receiver)
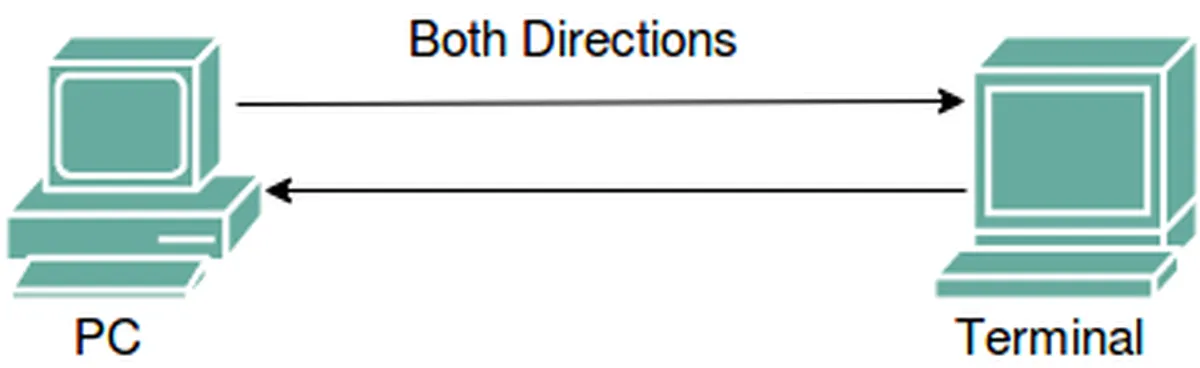
ตัวอย่างเช่น การเชื่อมต่อระหว่างไมโครคอนโทรลเลอร์กับคอมพิวเตอร์ ไมโครคอนโทรลเลอร์สามารถส่งข้อมูลไปยังคอมพิวเตอร์ และคอมพิวเตอร์ก็สามารถส่งข้อมูลกลับมาได้เช่นกัน โดยใช้สายสัญญาณสำหรับรับและส่งข้อมูลแยกจากกัน
ข้อสำคัญคือ RS-232 ออกแบบมาให้ตัวส่งหนึ่งตัวเชื่อมต่อกับตัวรับหนึ่งตัว ไม่ได้ออกแบบให้ตัวส่งตัวเดียวส่งข้อมูลไปยังตัวรับหลายตัวที่ต่อร่วมกันบนสายสัญญาณเดียวกันโดยตรง หากต้องการเชื่อมต่ออุปกรณ์หลายตัว จำเป็นต้องใช้วงจรหรืออุปกรณ์เพิ่มเติมเพื่อจัดการการสื่อสาร
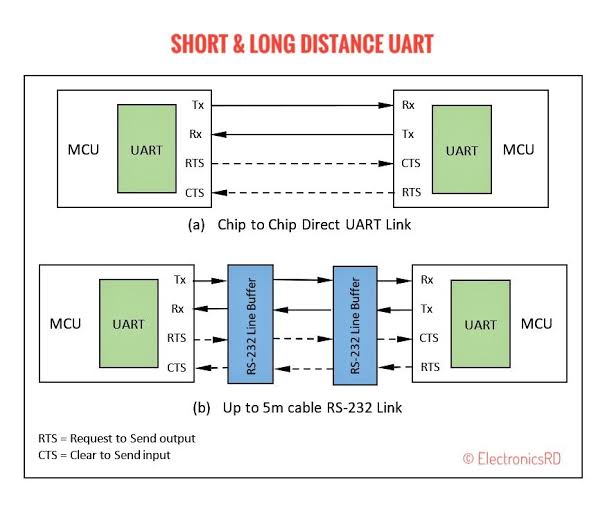
RS-232 รองรับการสื่อสารแบบ Full Duplex หมายถึง อุปกรณ์ทั้งสองฝั่งสามารถส่งและรับข้อมูลระหว่างกันได้พร้อมกัน โดยใช้สายสัญญาณส่งข้อมูล (TX) และรับข้อมูล (RX) แยกจากกัน
ในการเชื่อมต่อสาย ระหว่าง RS-232 ระหว่างฝั่งรับ และ ฝั่งส่ง มีวิธีที่นิยม อยู่ 4 แบบ ดังนี้
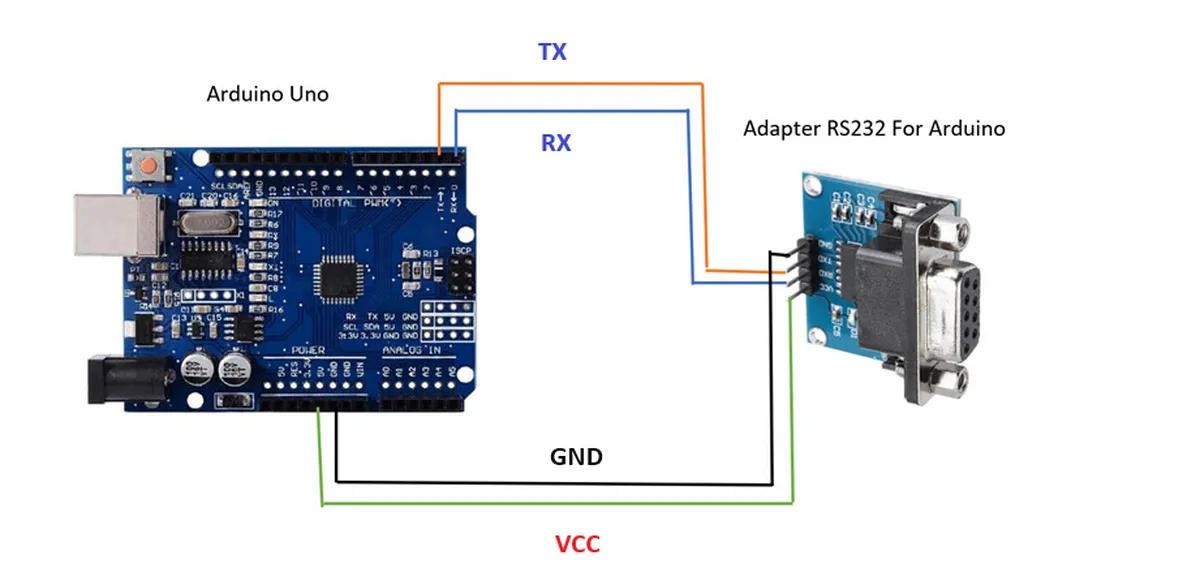
1. Null Modem แบบ Basic
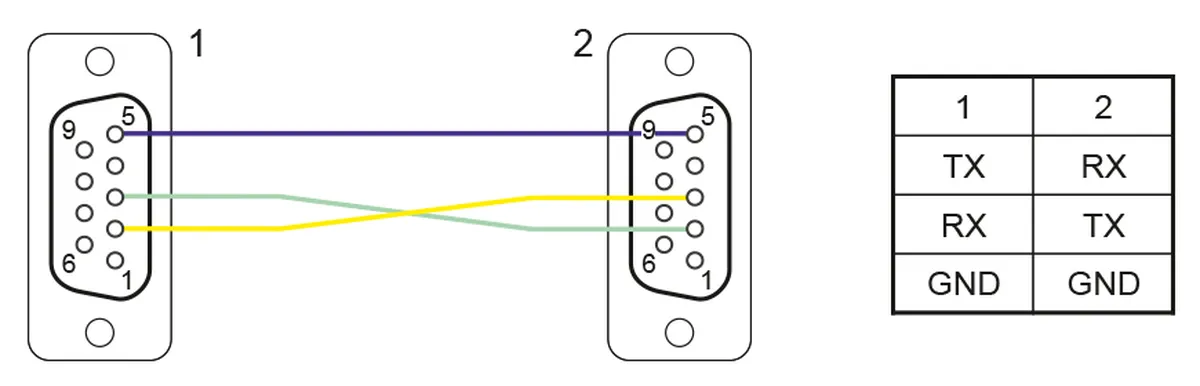
จุดสำคัญของสาย Null Modem คือ การไขว้สายส่งและสายรับข้อมูล (TXD และ RXD) โดยนำขาส่งข้อมูล (TXD) ของอุปกรณ์ฝั่งหนึ่งไปต่อกับขารับข้อมูล (RXD) ของอีกฝั่ง และต่อสลับกันทั้งสองด้าน พร้อมเชื่อมต่อสายกราวด์ (GND) ร่วมกัน
การเชื่อมต่อแบบ 3 เส้นนี้เหมาะสำหรับการสื่อสารระหว่างอุปกรณ์สองตัว เช่น คอมพิวเตอร์กับไมโครคอนโทรลเลอร์ โดยใช้สายเพียง TXD, RXD และ GND จึงต่อวงจรได้ง่ายและประหยัดจำนวนสาย
อย่างไรก็ตาม การเชื่อมต่อแบบนี้ ไม่มีสายควบคุมการรับส่งข้อมูล (Hardware Flow Control) เช่น RTS และ CTS ทำให้อุปกรณ์ไม่สามารถใช้สัญญาณเหล่านี้แจ้งให้อีกฝั่งทราบว่าพร้อมรับข้อมูลหรือไม่ หากอุปกรณ์ฝั่งรับประมวลผลข้อมูลไม่ทัน หรือบัฟเฟอร์รับข้อมูลเต็ม ข้อมูลที่ส่งมาอาจสูญหายได้
ดังนั้น Null Modem Basic หรือ Null Modem แบบ 3 เส้นจึงเหมาะกับงานที่รับส่งข้อมูลไม่ซับซ้อนและอุปกรณ์ทั้งสองฝั่งสามารถจัดการจังหวะการรับส่งข้อมูลได้เอง แต่หากต้องรับส่งข้อมูลปริมาณมาก หรือต้องการควบคุมการไหลของข้อมูลอย่างมีประสิทธิภาพ อาจจำเป็นต้องใช้สายที่รองรับสัญญาณควบคุมเพิ่มเติม
2. Null Modem แบบ Classic
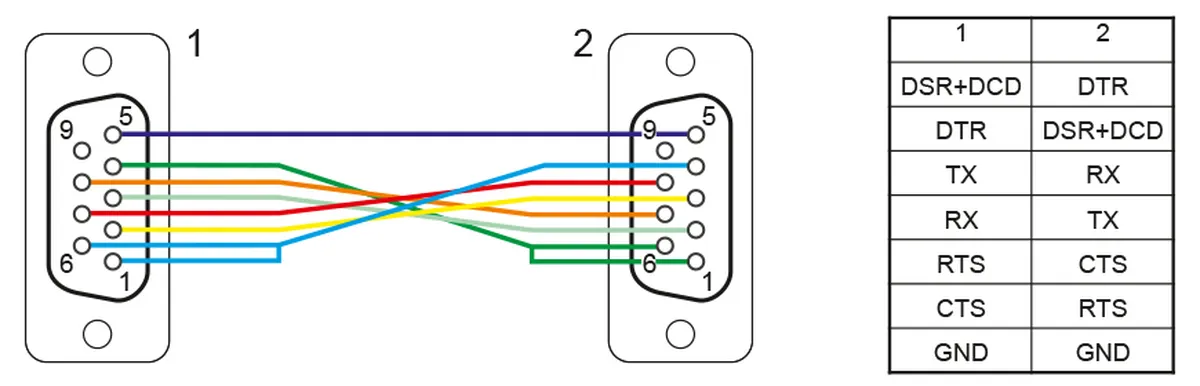
การเชื่อมต่อ RS-232 แบบ Classic ใช้สัญญาณควบคุมเพิ่มเติมเพื่อช่วยจัดการการรับส่งข้อมูลได้ เช่น RTS/CTS ซึ่งใช้ควบคุมจังหวะการส่งข้อมูลระหว่างอุปกรณ์ เพื่อช่วยลดความเสี่ยงที่ข้อมูลจะสูญหายเมื่อฝั่งรับยังไม่พร้อมรับข้อมูล
นอกจากนี้ ยังมีสัญญาณ DTR/DSR สำหรับแจ้งสถานะความพร้อมของอุปกรณ์ และ DCD สำหรับแจ้งว่ามีสัญญาณจากปลายทางหรือมีการเชื่อมต่ออยู่ในระบบที่รองรับ
อย่างไรก็ตาม อุปกรณ์ RS-232 ไม่จำเป็นต้องใช้สัญญาณควบคุมเหล่านี้ครบทุกเส้น การเลือกใช้งานขึ้นอยู่กับความสามารถของอุปกรณ์และรูปแบบการสื่อสารที่ระบบต้องการ
3. Null Modem แบบ Full Handshaking
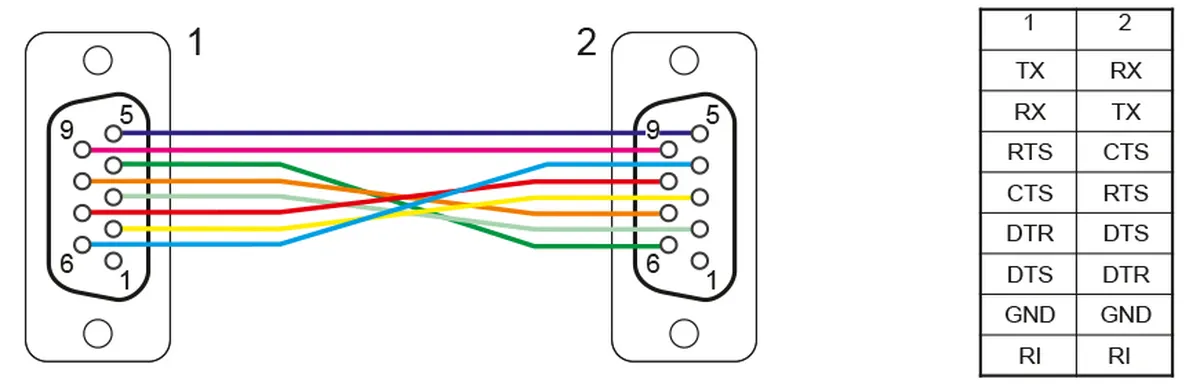
การเชื่อมต่อแบบ Null Modem แบบ Full Handshaking เป็นการเชื่อมต่อประสิทธิภาพสูงที่ได้รับการออกแบบมาเพื่อรองรับการเชื่อมต่ออันหลากหลาย ด้านหนึ่งเหมาะสำหรับเชื่อมต่อคอมพิวเตอร์เข้ากับอุปกรณ์ RS-232 ในกลุ่ม IoT หรือเครื่องจักรในงานอุตสาหกรรม และอีกด้านหนึ่งยังนิยมนำไปใช้ในงานปรับแต่งโปรแกรม (Programming/Flashing) สำหรับกล่องรับสัญญาณดาวเทียม (Set-top Box) และอุปกรณ์อิเล็กทรอนิกส์เฉพาะทางต่าง ๆ
โครงสร้างภายในของสายรุ่นนี้รองรับการควบคุมการรับ-ส่งข้อมูล (Data Flow Control) อย่างสมบูรณ์แบบ ทั้งผ่านขาสัญญาณ RTS / CTS และ DTR / DSR จึงช่วยยับยั้งปัญหาข้อมูลสูญหายได้อย่างมีประสิทธิภาพ นอกจากนี้ยังเพิ่มความยืดหยุ่นในการใช้งานจริง โดยรองรับการจ่ายไฟเลี้ยงเพิ่มเติมผ่านขาสัญญาณ RI (Pin 9) ให้แก่อุปกรณ์ปลายทาง เช่น ระบบเครื่องชำระเงิน ณ จุดขาย (POS System) ส่งผลให้สาย Null Modem ประเภทนี้สามารถตอบโจทย์การประยุกต์ใช้งานในภาคอุตสาหกรรมและงานระบบได้อย่างครอบคลุม
4. Null Modem แบบ RTS / CTS Auto Control
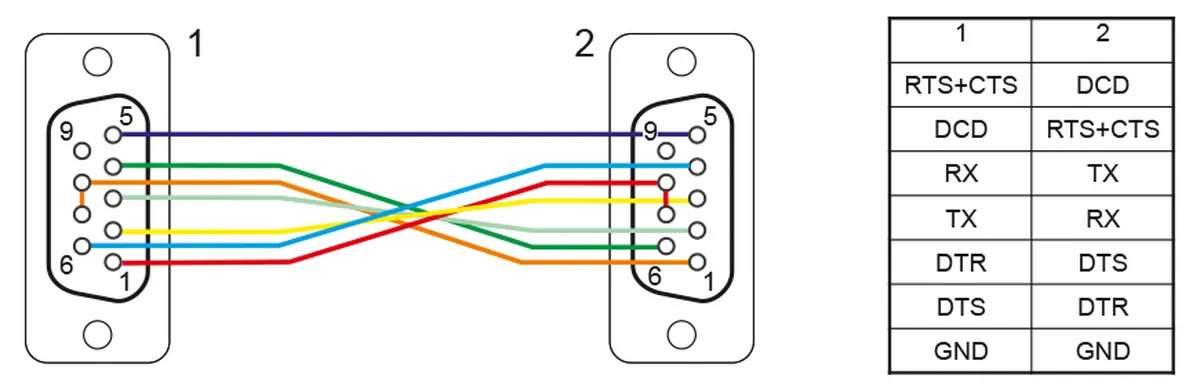
การเชื่อมต่อแบบนี้เป็นรูปแบบหนึ่งของสาย Null Modem ที่ใช้สัญญาณควบคุมเพื่อช่วยจัดการการรับส่งข้อมูล โดยฝั่งหนึ่งจะเชื่อมต่อขา RTS และ CTS เข้าด้วยกัน แล้วเชื่อมต่อกับขา DCD ของอุปกรณ์อีกฝั่ง เพื่อให้สัญญาณควบคุมทำงานตามรูปแบบการเชื่อมต่อที่กำหนด
นอกจากนี้ อาจมีการเชื่อมต่อขา DTR และ DSR เพิ่มเติม เพื่อรองรับการแจ้งสถานะความพร้อมของอุปกรณ์ ทั้งนี้ การทำงานจริงขึ้นอยู่กับวงจรภายในและวิธีที่อุปกรณ์แต่ละฝั่งใช้สัญญาณควบคุมเหล่านี้
RS232 Electrical Characteristics
มาตรฐาน RS-232 กำหนดคุณสมบัติทางไฟฟ้าของการสื่อสาร เช่น ระดับแรงดันไฟฟ้า อัตราการรับส่งข้อมูล (Data Rate) อัตราการเปลี่ยนแปลงของแรงดันสัญญาณ (Slew Rate) และค่าอิมพีแดนซ์ (Impedance) โดยตารางด้านล่างสรุปคุณสมบัติทางไฟฟ้าที่สำคัญของมาตรฐาน RS-232 ไว้ดังนี้
| Electrical specification | RS-232 |
|---|---|
| รูปแบบการส่งสัญญาณ (Mode of Operation) | Single-ended |
| จำนวนอุปกรณ์ที่รองรับ | 1 driver, 1 receiver |
| รูปแบบการเชื่อมต่อ (Bus Architecture) | Point-to-Point |
| รูปแบบการสื่อสาร (Communication Mode) | Full duplex |
| อัตรารับส่งข้อมูลสูงสุด (Data Rate) | 1Mbps |
| ลักษณะสัญญาณ (Signal) | Unbalanced |
| ระดับสัญญาณ Mark (Binary 1) | -5V (min), -15V (max) |
| ระดับสัญญาณ Space (Binary 0) | 5V (min), 15V (max) |
| ระดับแรงดันอินพุตขั้นต่ำ (Input Level) | ±3V |
| ค่าอิมพีแดนซ์ (Impedance) | 3kΩ to 7kΩ |
| อัตราการเปลี่ยนแปลงแรงดันเอาต์พุตสูงสุด (Output Slew Rate) | 30V/µs (Max) |
คือ ค่าอัตรารับส่งข้อมูลสูงสุด 1 Mbps เป็นความสามารถของทรานซีฟเวอร์ RS-232 บางรุ่น ไม่ใช่อัตราสูงสุดตามข้อกำหนดมาตรฐานดั้งเดิม ซึ่งกำหนดไว้ที่ 20 kbps นอกจากนี้ ความยาวสายสื่อสารที่ใช้งานได้จริงขึ้นอยู่กับความจุของสายเคเบิล อัตรารับส่งข้อมูล และสภาพแวดล้อมทางไฟฟ้า โดยค่า 50 ฟุตเป็นค่าอ้างอิงทั่วไป ไม่ใช่ข้อจำกัดความยาวสายตายตัวของมาตรฐานฉบับปัจจุบัน
คือ แรงดันตั้งแต่ +3 V ขึ้นไป: Logic 0 (Space) , แรงดันตั้งแต่ −3 V ลงไป: Logic 1 (Mark), แรงดันระหว่าง −3 V ถึง +3 V: ไม่กำหนดสถานะลอจิก (Undefined Region)
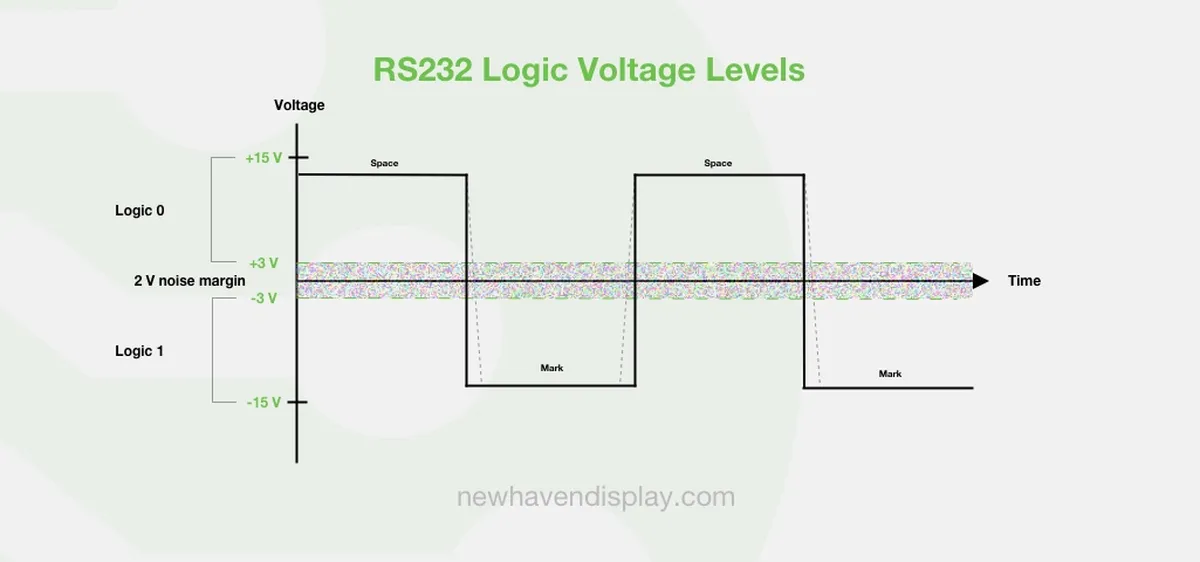
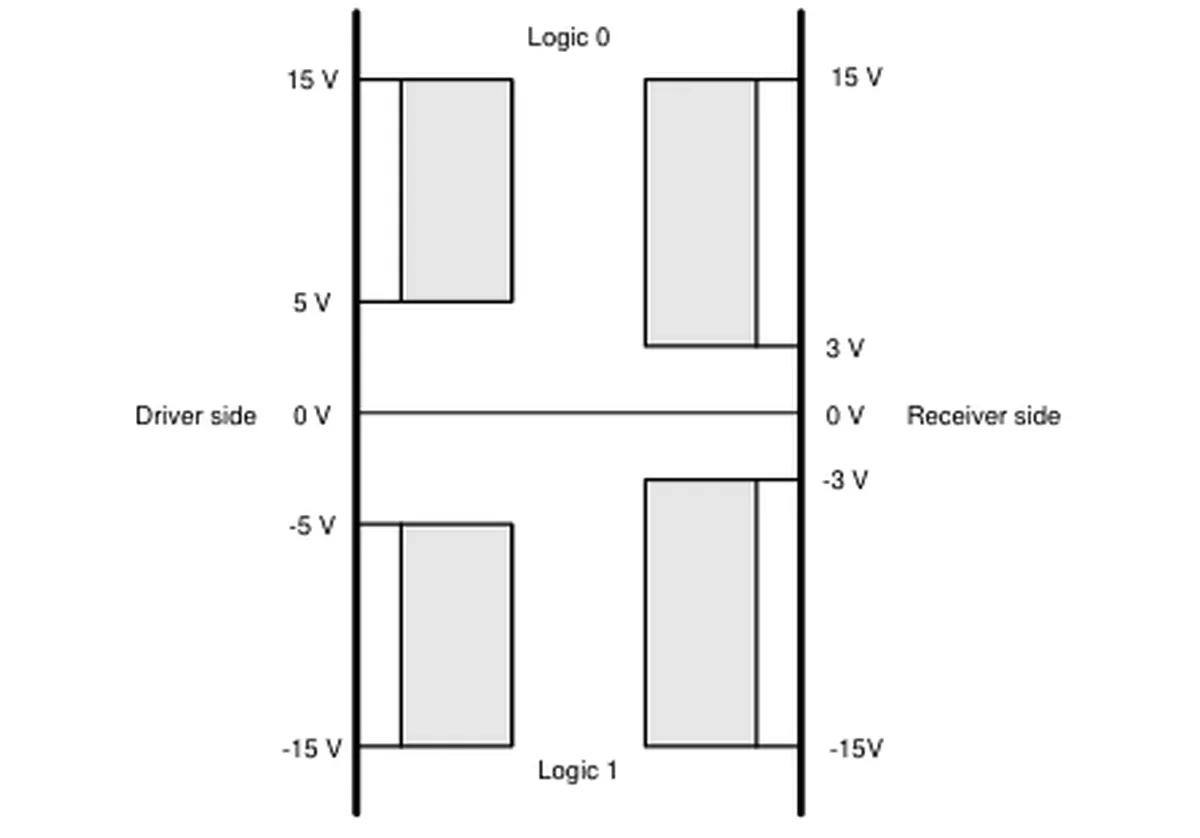
ทำไม RS-232 จึงใช้ระดับแรงดันไฟฟ้าสูงถึง ±15 V
จากรูปที่ 7 และ 8 จะเห็นว่า RS-232 ใช้ระดับแรงดันไฟฟ้าในการแยกสถานะลอจิก 2 ระดับ ได้แก่
- Logic 0 (Space): แรงดันบวกตั้งแต่ +3 V ถึง +15 V
- Logic 1 (Mark): แรงดันลบตั้งแต่ −3 V ถึง −15 V
ส่วนช่วงแรงดันระหว่าง −3 V ถึง +3 V ถือเป็นช่วงที่ไม่สามารถระบุสถานะลอจิกได้อย่างแน่นอน จึงไม่ควรออกแบบให้สัญญาณทำงานอยู่ในช่วงนี้
หากสังเกตจากรูปที่ 8 จะเห็นว่า RS-232 กำหนดระดับแรงดันเอาต์พุตของฝั่งส่ง (Transmitter) ให้มีค่าอย่างน้อย +5 V สำหรับ Logic 0 และไม่เกิน −5 V สำหรับ Logic 1 ขณะที่ฝั่งรับ (Receiver) สามารถตรวจจับสถานะลอจิกได้ตั้งแต่ +3 V และ −3 V ตามลำดับ
ความแตกต่างระหว่างระดับแรงดันของฝั่งส่งและฝั่งรับนี้ช่วยสร้าง Noise Margin หรือระยะเผื่อความคลาดเคลื่อนของสัญญาณ ทำให้ระบบยังสามารถรับข้อมูลได้อย่างถูกต้อง แม้แรงดันสัญญาณจะลดลงระหว่างการส่งผ่านสายเคเบิล หรือได้รับผลกระทบจากสัญญาณรบกวนทางไฟฟ้าก็ตาม
ดังนั้น การใช้แรงดันไฟฟ้าทั้งขั้วบวกและขั้วลบในระดับที่ค่อนข้างสูง จึงเป็นหนึ่งในแนวทางที่ช่วยเพิ่มความทนทานต่อสัญญาณรบกวนของการสื่อสาร RS-232 พร้อมกันนี้ยังมีเหตุผลอีก 2 ข้อหลักๆ ในที่ RS-232 ใช้แรงดันไฟสูงถึง ±15 V
1. มี Noise Margin ที่กว้างมาก (ทนสัญญาณรบกวน)
ตัวเอย่างถ้าใช้ MCU เช่น ESP32 สื่อสารผ่าน GPIO (3.3V) มีช่วงระดับแรงดันสวิงแคบมาก หากมี Noise ในสายเหนี่ยวนำเข้ามาเพียง 1V – 1.5V ก็เพียงพอที่จะทำให้ลอจิกเพี้ยนจาก 0 เป็น 1 ได้ทันที
แต่ RS-232 แก้ปัญหานี้ด้วย “Dead Zone / Transition Region” ช่วงกว้างถึง 6V (ระหว่าง -3V ถึง +3V ):
- ฝั่งส่ง (Tx): ส่งออกมาที่ -12V (Logic 1) และ +12V (Logic 0)
- ฝั่งรับ (Rx): ตัดสินว่า Logic 1 เมื่อแรงดันต่ำกว่า -3V และ Logic 0 เมื่อแรงดันสูงกว่า +3V
Noise Tolerance: แม้จะมีสัญญาณรบกวน (Noise) เหนี่ยวนำเข้ามาระหว่างทางขี่บนสายสัญญาณถึง แรงดันที่ฝั่งรับตกเหลือ -5V ตัวรับ RS-232 ก็ยังคงอ่านค่าเป็น Logic 1 ได้อย่างถูกต้องสมบูรณ์
2. ชดเชยแรงดันตก (Voltage Drop) ทำให้ส่งได้ไกลขึ้น
สายนำสัญญาณทุกเส้นมีความต้านทานภายใน (R) และความจุไฟฟ้าสะสม (C) ตามความยาวสาย:
- Voltage Drop () : ยิ่งสายยาว แรงดันจะค่อยๆ ตกถดถอยลง การเริ่มส่งด้วยแรงดันสูงถึง ทำให้เมื่อสัญญาณเดินทางไปไกลจนแรงดันดร็อปลงเหลือเพียง ฝั่งรับก็ยังคงตีความลอจิกได้แม่นยำ (รองรับระยะทางได้ประมาณ 15 เมตร หรือมากกว่านั้นหากใช้สายความจุต่ำ)
- Slew Rate / Capacitance (RC Delay): ความจุไฟฟ้าในสายยาวจะทำให้ขอบสัญญาณ (Rising/Falling Edge) ลาดเอียงขึ้นช้า การใช้แรงดันสวิงกว้างช่วยให้สวิตช์ผ่านช่วงก้ำกึ่ง (-3V ถึง +3V) ได้ชัวร์ขึ้น
การสื่อสาร RS-232 ส่งข้อมูลได้ไกลแค่ไหน?
ระยะทางในการสื่อสารของ RS-232 ขึ้นอยู่กับหลายปัจจัย เช่น ความเร็วในการรับส่งข้อมูล (Baud Rate) คุณภาพและความจุไฟฟ้าของสายสัญญาณ รวมถึงสภาพแวดล้อมในการติดตั้ง
โดยทั่วไป ยิ่งใช้ความเร็วในการรับส่งข้อมูลสูง สัญญาณก็อาจได้รับผลกระทบจากคุณสมบัติทางไฟฟ้าของสายมากขึ้น ทำให้ระยะทางที่สามารถสื่อสารได้อย่างน่าเชื่อถือลดลง
แล้ว RS-232 สามารถส่งข้อมูลได้ไกลเท่าไร? ตารางด้านล่างจะแสดงระยะทางอ้างอิงเพื่อช่วยให้เลือกใช้งานได้เหมาะสมกับโปรเจกต์ของคุณ
| อัตรารับส่งข้อมูล (Baud Rate) | ระยะทางสูงสุด (หน่วยเป็น เมตร) |
|---|---|
| 115,200 | 2-3 |
| 19,200 | 15 |
| 9,600 | 25 |
| 4,800 | 50 |
| 2,400 | 100 |
มาถึงตรงนี้ จะเห็นได้ว่า RS-232 ไม่ใช่เทคโนโลยีโบราณที่กำลังรอวันตกยุค แต่ยังเป็นมาตรฐานการสื่อสารอนุกรมที่มีความน่าเชื่อถือและใช้งานได้ดีในหลายสถานการณ์
สำหรับ Maker และนักพัฒนาฮาร์ดแวร์ การเข้าใจหลักการทำงานและระดับแรงดันสัญญาณของ RS-232 จะช่วยให้เราเลือกใช้อุปกรณ์ได้อย่างถูกต้อง แต่ถ้าโปรเจกต์ของคุณต้องส่งข้อมูลผ่านสายสัญญาณระยะไกล หรือต้องการเชื่อมต่ออุปกรณ์หลายตัวบนบัสเดียวกัน RS-232 ก็มีข้อจำกัดที่ต้องพิจารณา
แล้วเราจะรับมือกับโจทย์เหล่านี้ได้อย่างไร?
ตอนต่อไป เราจะพาไปรู้จักกับ RS-485 และ RS-422 สองมาตรฐานการสื่อสารที่ออกแบบมาเพื่อตอบโจทย์การส่งสัญญาณแบบ Differential พร้อมทำความเข้าใจหลักการทำงาน การต่อสาย และความแตกต่างที่ควรรู้ก่อนนำไปใช้งานจริง
Written by Pawinphat Charoenrat
Reference :
GeeksforGeeks
Delock.com
Serial-port-monitor.or
Bunpajarn | Learn • Share • Grow Together.
พื้นที่สำหรับคนที่รักและสนใจ Electronics & Embedded